Auf der Suche nach ein paar bestimmten Informationen über den Arduino bin ich über die Webseite http://www.ladyada.net gestolpert. Dort gibt es eine Menge Informationen über den Arduino, bestimmte Shields und eine ganze Menge andere Hardware. Die Shields welche auf der Seite vorgestellt werden können dabei auf http://www.adafruit.com auch käuflich erworben werden. Sehr interessant das ganze :)
MIDI mit dem Arduino ansteuern
Bei MIDI handelt es sich um ein gut über 20 Jahre altes Protokoll zur Kommunikation, mit welchem sich Musikinstrumente, Synthesizer et cetera untereinander verständigen können. MIDI Signale kann man dabei auch mit dem Arduino erzeugen. Damit man das Rad nicht neu erfinden muss, gibt es eine Bibliothek welche auf den Namen MidiDuino hört und unter http://ruinwesen.com/mididuino zu finden ist. Mit dieser kann man MIDI Signale erzeugen als auch interpretieren. Sie abstrahiert dabei die serielle Kommunikation und implementiert einen MIDI Stack.
Weitere Informationen gibt es unter:
http://de.wikipedia.org/wiki/MIDI
Einen Servo mit dem Arduino ansteuern
Bei einem Servo handelt es sich um einen Motor welcher sich genau steuern lässt z.B. auf eine exakte Position. Die Ansteuerungselektronik ist bei einem Servo gleich eingebaut. Servos sind im übrigen im Normalfall nicht zum Durchlauf gedacht, da eine mechanische Sperre dies verhindert. Neben dem Servo soll es auch noch zwei LEDs (eine rote und eine grüne) zur Anzeige des Zustandes sowie einen Taster zum an- und ausschalten geben.
Zuerst wird der Servo mit dem Board verbunden. Der Servo hat dabei drei Anschlüsse, GND (schwarz bzw. braun), VDD (rot) sowie SIGNAL (Orange). GND wird dabei mit Ground verbunden, VDD mit der 5 Volt Buchse des Arduino und Signal mit PIN 9 des Boards. Der Taster wird mit PIN 4 verbunden, die beiden LEDs mit PIN 2 und 3. Damit wäre die Verkabelung erledigt.
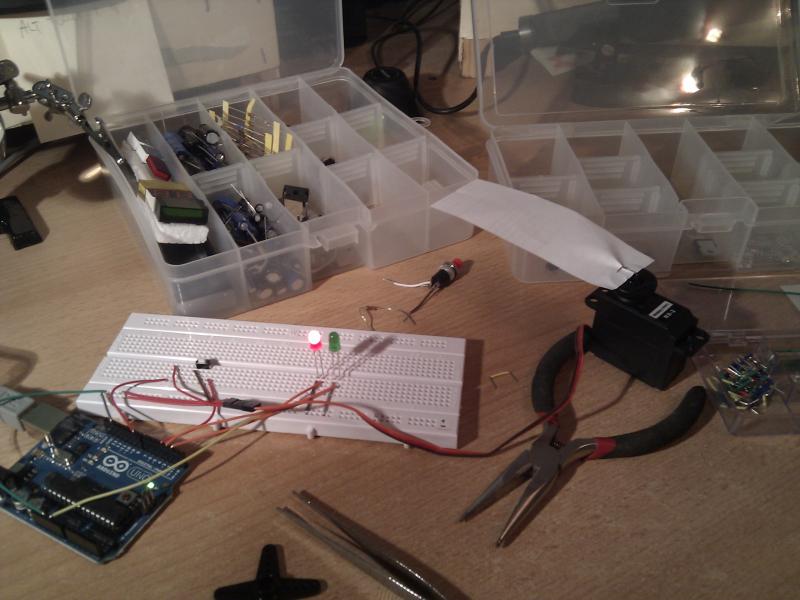
Nun geht es an den Quellcode. Dieser soll den Servo ansteuern, die Lichter leuchten lassen, sowie den Taster abfragen. Interessant ist die Zeile:
digitalWrite(pushButton, HIGH); //Pull up Widerstand aktivieren
In dieser Zeile wird der interne Pull Up Widerstand des Arduino für PIN 4 aktiviert. Andernfalls müsste ein hochohmiger (1000 – 100000 Ohm) Widerstand auf dem Board im Tasterschaltkreis verbaut werden, da es sonst vorkommen kann das der Taster nicht reagiert.
#include <Servo.h>

Servo servo;

int pushButton=4;

int ledRed=3;
int ledGreen=2;

void setup()
{
 pinMode(pushButton, INPUT);

 pinMode(ledRed, OUTPUT);
 pinMode(ledGreen, OUTPUT);

 servo.attach(9);

 digitalWrite(pushButton, HIGH); //Pull up Widerstand aktivieren
}

void loop()
{
 int pressed=digitalRead(pushButton);

 digitalWrite(ledGreen, LOW);
 digitalWrite(ledRed, HIGH);

 if(pressed==LOW)
 {
 digitalWrite(ledGreen, HIGH);
 digitalWrite(ledRed, LOW);

 servo.write(360);
 delay(2000);
 servo.write(0);
 }

 delay(15);
}
In Action sieht das ganze dann so aus:
Aktivieren Sie JavaScript um das Video zu sehen.
Video-Link: https://www.youtube.com/watch?v=vQJEtWblgJU
Video-Link: https://www.youtube.com/watch?v=vQJEtWblgJU
Der Sourcecode sowie der Schaltplan können sich natürlich auch heruntergeladen werden.
Weitere Informationen gibt es unter:
http://de.wikipedia.org/wiki/Servo
http://www.freeduino.de/books/servos-f%C3%BCr-durchlauf-umbauen
http://de.wikipedia.org/wiki/Pull_up
Die erste Schaltung mit dem Arduino
Die erste Schaltung welche man im Normalfall mit dem Arduino baut, ist ja meist recht einfach. Eine LED wird einfach an einen PIN sowie Ground angeschlossen und zum leuchten gebracht. Ich habe mir da allerdings gleich ein wenig mehr zusammen gebaut. Bei mir wurden es ein paar LEDs sowie zwei Lautsprecher. Zuerst wurden die LEDS auf das Breadboard gesteckt und anschließend mit Ground sowie je einem PIN auf dem Arduino Board verbunden. Das gleiche wurde mit den zwei Lautsprechern getan.
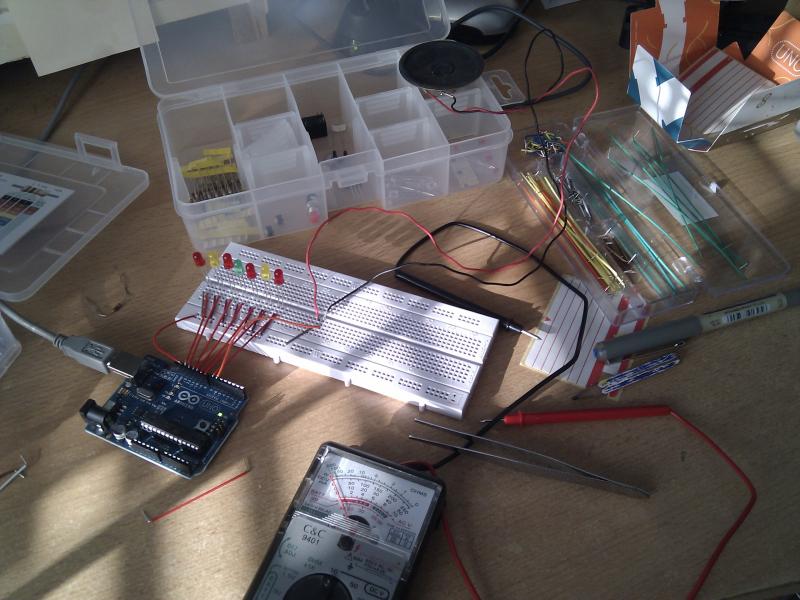
Die Schaltung im Aufbau.
Nun fehlte nur noch der Sourcecode. In diesem werden die LEDs sowie die Lautsprecher angesteuert:
int ledPinRed1=13;
int ledPinYellow1=12;
int ledPinRed2=11;
int ledPinGreen=10;
int ledPinRed3=9;
int ledPinYellow2=8;
int ledPinRed4=7;

int soundKlack=6;
int soundSin=5;

void setup()
{
 pinMode(ledPinRed1, OUTPUT);
 pinMode(ledPinYellow1, OUTPUT);
 pinMode(ledPinRed2, OUTPUT);
 pinMode(ledPinGreen, OUTPUT);
 pinMode(ledPinRed3, OUTPUT);
 pinMode(ledPinYellow2, OUTPUT);
 pinMode(ledPinRed4, OUTPUT);

 pinMode(soundKlack, OUTPUT);
 pinMode(soundSin, OUTPUT);
}

void loop()
{
 blinkRed();

 sound();

 blinkGreen();

 sound();

 blinkYellow();

 sound();

 analogWrite(soundSin, 200);
 delay(100);
 analogWrite(soundSin, 0);

 analogWrite(soundSin, 500);
 delay(200);
 analogWrite(soundSin, 0);

 analogWrite(soundSin, 1000);
 delay(400);
 analogWrite(soundSin, 0);
}

void sound()
{
 digitalWrite(soundKlack, LOW);
 delay(100);
 digitalWrite(soundKlack, HIGH);
}

void blinkRed()
{
 digitalWrite(ledPinRed1, HIGH);
 digitalWrite(ledPinRed2, HIGH);
 digitalWrite(ledPinRed3, HIGH);
 digitalWrite(ledPinRed4, HIGH);
 delay(500);
 digitalWrite(ledPinRed1, LOW);
 digitalWrite(ledPinRed2, LOW);
 digitalWrite(ledPinRed3, LOW);
 digitalWrite(ledPinRed4, LOW);
}

void blinkYellow()
{
 digitalWrite(ledPinYellow1, HIGH);
 digitalWrite(ledPinYellow2, HIGH);
 delay(500);
 digitalWrite(ledPinYellow1, LOW);
 digitalWrite(ledPinYellow2, LOW);
}

void blinkGreen()
{
 digitalWrite(ledPinGreen, HIGH);
 delay(500);
 digitalWrite(ledPinGreen, LOW);
}
Wer das ganze nachbauen möchte (warum auch immer ;) ) findet hier den Sourcecode sowie die Fritzing Datei (der Schaltplan).
Und so sieht das ganze dann in Action aus:
Aktivieren Sie JavaScript um das Video zu sehen.
Video-Link: https://www.youtube.com/watch?v=RMHBCbqMmSM
Video-Link: https://www.youtube.com/watch?v=RMHBCbqMmSM
Das Breadboard
Das Steckbrett (Breadboard) welches bei den meisten Arduino Starter Kits dabei ist sieht meist so aus:

Die Frage welche sich natürlich stellt ist wie ist das Steckbrett verkabelt ist. Ich habe das bei meinem Exemplar einfach mal durchgemessen. Die unteren Reihen sind dabei horizontal bis zur Hälfte durchkontaktiert. Die Steckplätze hingegen sind immer vertikal kontaktiert.